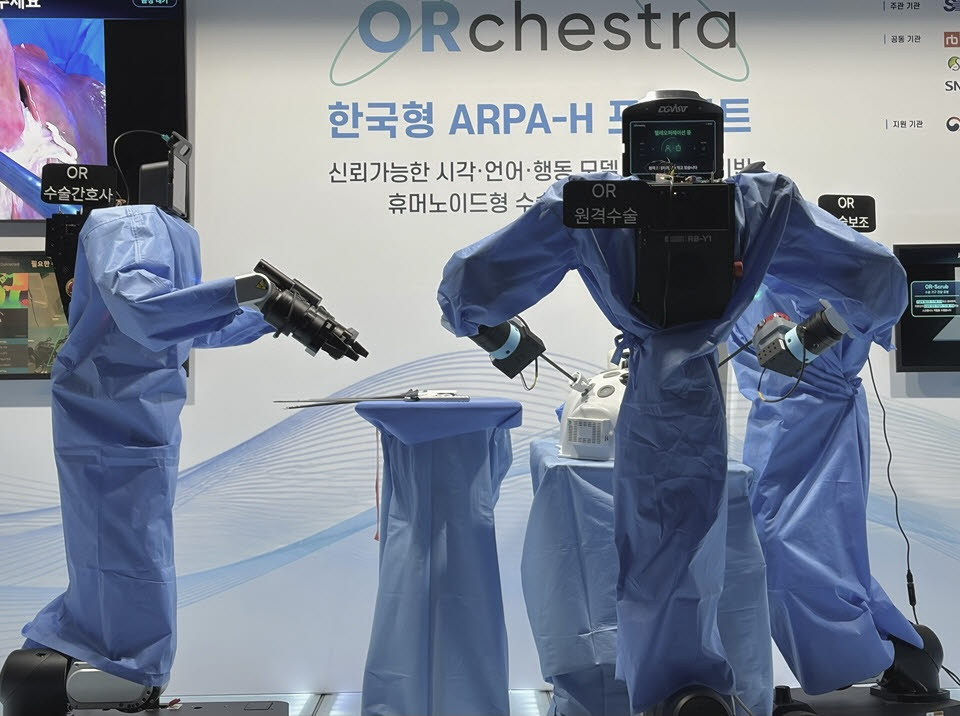
수술대 옆에 선 휴머노이드 로봇이 움직였다. 트레이 위 수술기구 가운데 가위를 찾아낸 뒤 팔을 뻗어 집도의에게 건넸다. 잠시 뒤 “가져가”라는 말이 떨어지자 이번에는 의사의 손 위치를 인식해 사용한 기구를 회수했다.
|
이날 시연 대상은 담낭절제술이었다. 실제 환자 대신 동물 생체조직을 활용해 수술 환경을 재현했다.
첫 세션에서는 휴머노이드 3대가 역할을 나눴다. 한 대는 의료진의 원격 조작을 받아 집도를 맡고, 다른 한 대는 수술기구 전달·회수를 담당했다. 나머지 한 대는 내시경을 잡아 수술 부위를 보여주면서 동시에 조직을 당기는 보조 역할을 수행했다.
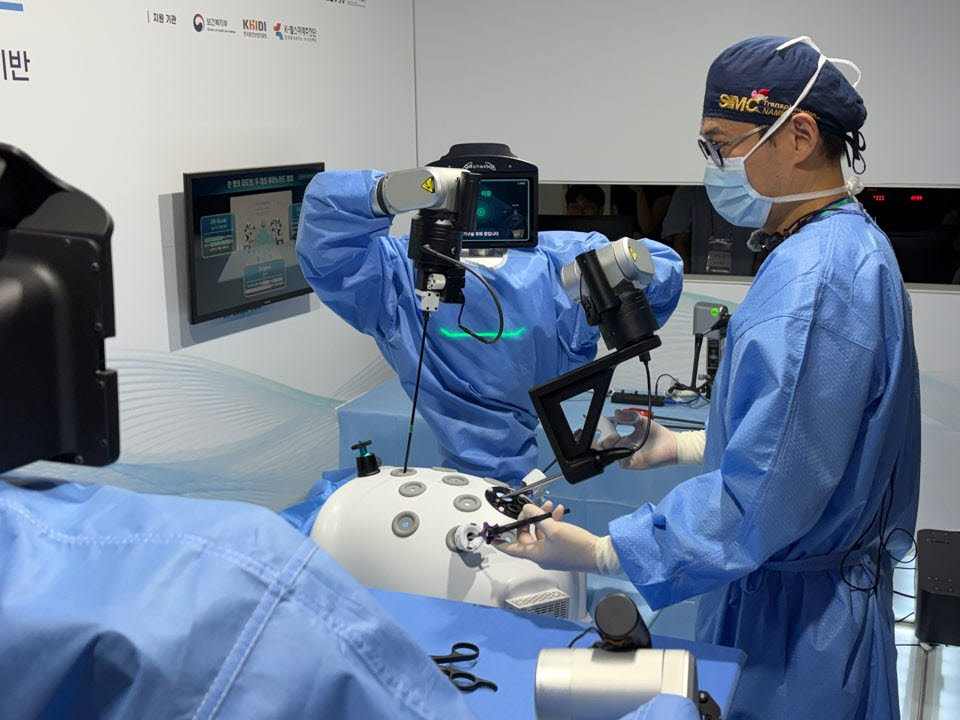
이어 원격 집도 로봇이 빠지고 실제 외과의사가 들어섰다. 사람 집도의 1명과 휴머노이드 2대가 한 팀이 되는 ‘솔로 서저리’ 시연이다. 집도의가 클리퍼나 가위 등을 요청하면 로봇이 카메라로 기구의 모양과 위치를 확인한 뒤 필요한 도구를 골라 전달했다.
|
휴머노이드 형태를 택한 이유는 기존 수술실을 크게 바꾸지 않고 사용할 수 있어서다. 다빈치 같은 기존 수술로봇은 대형 장비를 수술실에 설치하고 수술 흐름도 이에 맞춰야 한다. 반면 휴머노이드는 의료진이 서던 자리에 투입할 수 있어 기존 수술실 구조와 작업 방식을 유지할 수 있다는 설명이다.
연구진은 두 발로 걷는 형태보다 바퀴형 이동 플랫폼이 수술실에는 더 적합하다고 보고 있다. 허정우 레인보우로보틱스 최고기술책임자(CTO)는 “모빌리티 관점에서는 바퀴만큼 안정적인 것이 없다”며 “의료 현장에서 정밀한 작업을 하기 위해서는 바퀴형이 보다 효율적”이라고 설명했다.
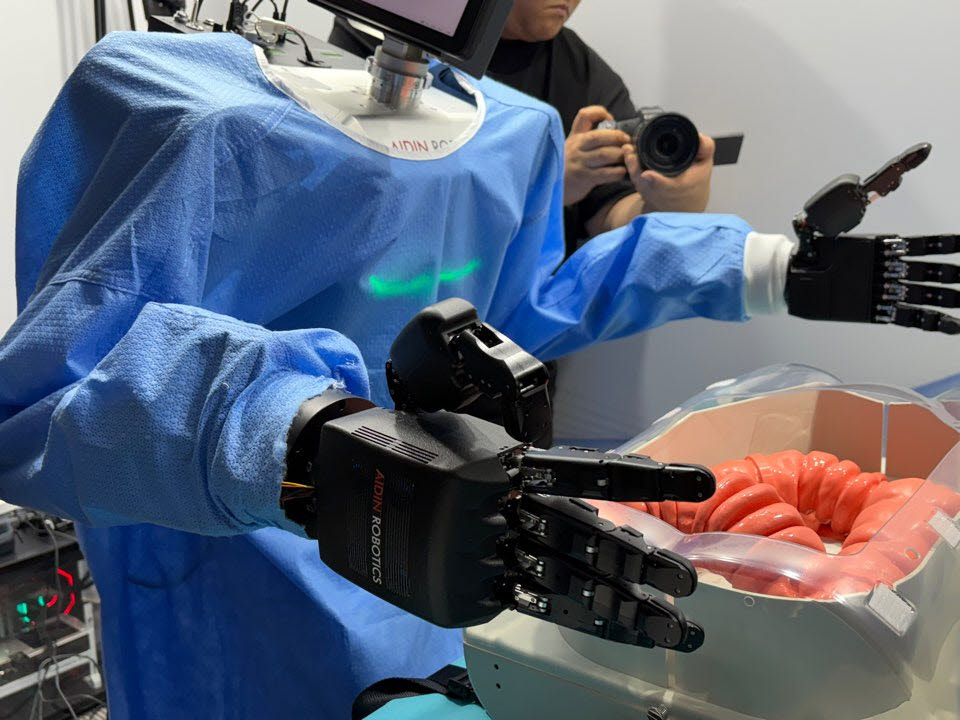
로봇 손도 고도화하고 있다. 세 번째 시연에서는 에이딘로보틱스가 개발 중인 다관절 로봇핸드를 공개했다. 사람이 조작장치를 움직이면 로봇 손가락이 같은 동작을 따라 하고, 손가락별 센서는 접촉 위치와 힘을 데이터로 기록했다. 이렇게 쌓은 데이터를 AI에 학습시켜 향후 로봇이 스스로 수술기구를 다루게 하는 것이 목표다.
|
첫 환자 대상 임상시험 목표 시점은 2029년이다. 이에 앞서 대동물 전임상시험과 의료기기 인허가 절차를 거쳐야 한다. 임상 대상은 담낭절제술과 뇌하수체종양절제술, 자궁근종절제술, 지방종절제술 등이 검토되고 있다.
이번 연구는 보건복지부와 한국보건산업진흥원이 추진하는 한국형 ARPA-H 프로젝트의 ‘휴머노이드형 피지컬 AI 수술 보조 로봇 시스템 개발(PAIR-S)’ 과제다. 삼성서울병원이 주관하고 레인보우로보틱스가 로봇 본체, 에이딘로보틱스가 그리퍼와 핸드 개발을 맡고 있다.
다만 이날 모습을 곧바로 완성된 수술로봇으로 보기는 이르다. 연구가 시작된 지 약 1년 3개월밖에 지나지 않은 5년짜리 과제의 중간 결과물이다.
정용기 삼성서울병원 총괄연구책임자는 “지금은 사람이 하는 수술을 로봇이 완전히 대신하겠다는 단계가 아니다”며 “기존 수술실 흐름을 유지하면서 사람이 반복적으로 해야 했던 내시경 유지나 기구 전달, 조직 견인 등을 휴머노이드가 맡는 것이 우선 목표”라고 설명했다.