15일 관련 업계에 따르면 루미아는 최근 공식 홈페이지를 통해 훼스토의 로봇 손에 유연 촉각센서 장갑을 적용한 개발 사례를 소개했다. 공개된 사진에는 촉각센서 장갑을 착용한 로봇 손이 전구를 쥐고 있는 모습이 담겼다.
|
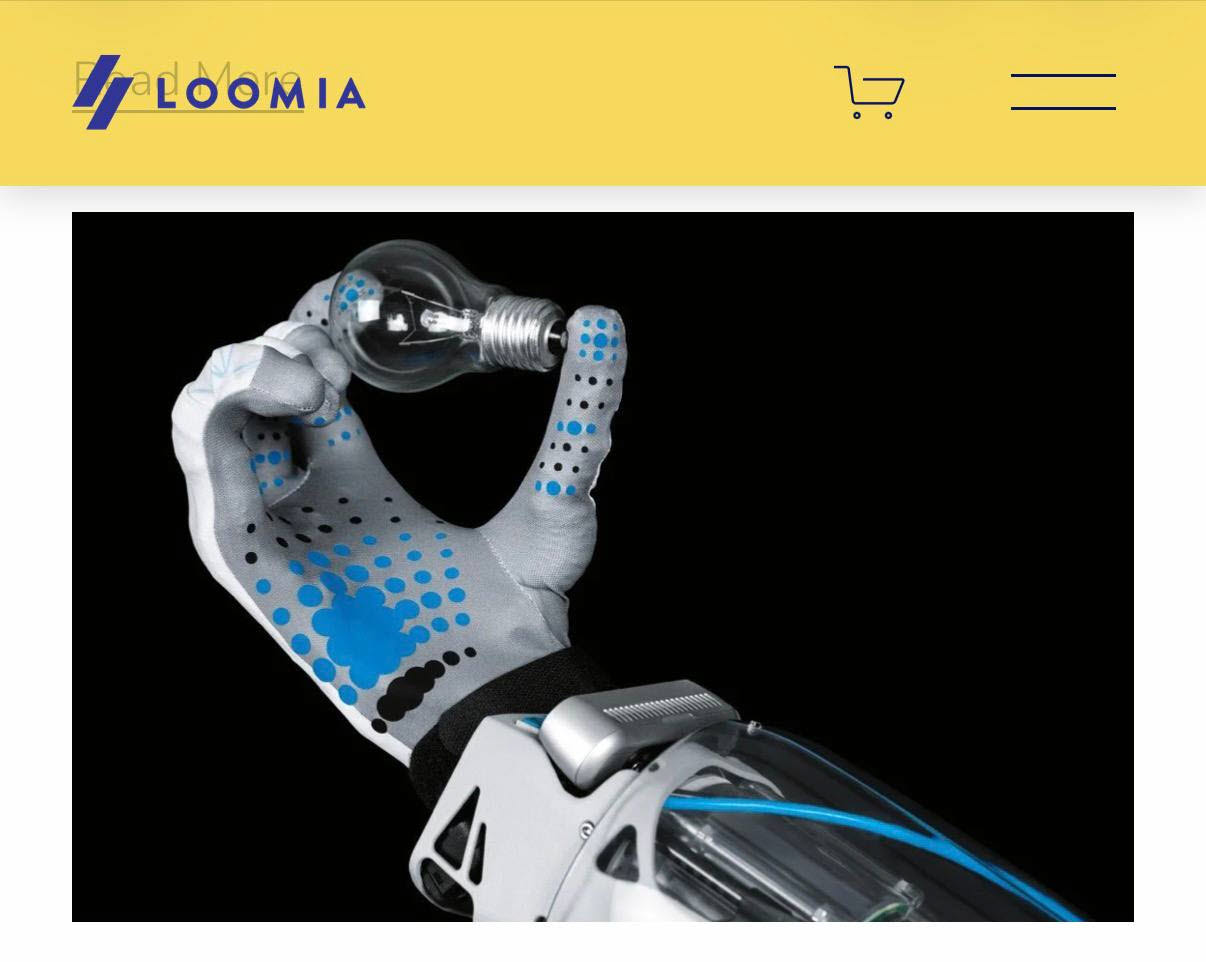
로봇이 전구처럼 파손되기 쉬운 물체를 다루거나 형태가 일정하지 않은 물체를 조작하려면 접촉 위치와 압력 분포를 파악하는 기능이 필요하다. 촉각센서는 물체가 손끝에 닿았는지, 손바닥으로 지지되는지, 특정 부위에 힘이 집중되는지 등을 감지해 쥐는 힘을 조절하는 데 활용된다.
핵심 기술은 루미아가 개발한 유연 전자회로 ‘LEL(Loomia Electronic Layer)’이다. 유연한 회로와 압력 감지 센서를 소재에 통합해 로봇 손의 움직임에 맞는 장갑 형태로 구현했다. 손가락이 구부러지거나 펴지는 과정에서도 접촉 데이터를 수집할 수 있도록 센서 배치와 소재의 유연성을 고려한 것이 특징이다.
루미아는 개발 과정에서 힘에 따라 전기저항이 달라지는 힘 감지 저항(FSR) 소재 30종 이상을 평가했다. 감지 민감도와 내구성, 제조 가능성 등을 검토해 적합한 소재를 선정했다.
또 부분 손 시제품 5개와 전체 손 시제품 3개를 제작하는 등 총 8차례 설계를 반복하며 센서 배치를 개선했다. 촉각센서 배열을 훼스토의 제어 전자장치와 연결하기 위한 인쇄회로기판(PCB) 배치안도 13개 마련했다.
검증 과정에서는 훼스토의 아두이노(Arduino) 시험 코드를 수정해 모의 압력 부하를 가하고 각 센서 영역의 작동 여부를 확인했다. 루미아는 이러한 시험을 통해 촉각센서 시스템의 정확성과 신뢰성을 점검했다고 설명했다.
이번 기술은 로봇이 실제 물체와 접촉하는 과정에서 필요한 감각 정보를 확보한다는 점에서 피지컬 인공지능(AI) 분야의 활용 가능성이 있다. 로봇 손과 그리퍼의 압력 분포 측정뿐 아니라 사람의 손에서 접촉 데이터를 수집하는 웨어러블 장갑, 로봇 학습용 데이터 수집 등으로도 응용할 수 있다.
한편 유니켐은 루미아 지분 100% 인수를 위한 본계약에 서명하고 전자피부 사업 확대를 추진하고 있다. 향후 루미아의 유연전자 기술을 활용해 고객사 로봇의 형상과 제어 환경에 맞춘 촉각센서 제품 개발 및 사업화를 추진할 것으로 전망된다.