|
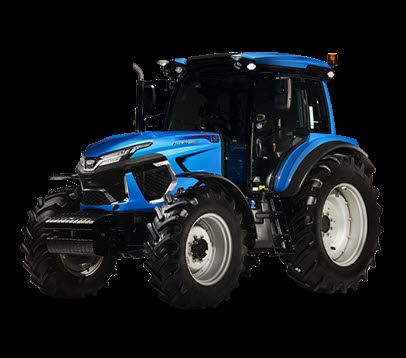
HIL은 실제 하드웨어를 가상 시험환경과 연결해 작동 성능을 확인하는 검증 방식이다. 이번 사업에서는 트랙터의 자율작업 제어기를 시뮬레이션 환경에 연결한다. 실제 농지에서 시험하기에 앞서 다양한 조건에서 제어기가 적절하게 작동하는지 살펴볼 수 있도록 하는 것이다.
이노시뮬레이션은 MT9의 운전석과 조작 환경을 재현하고, 트랙터의 주행 특성과 움직임을 반영한 동역학 모델을 적용할 계획이다. 개발자는 실차에 직접 탑승하지 않고도 가상환경에서 자율주행과 작업제어 기능을 개발하고 점검할 수 있게 된다.
검증 범위에는 트랙터가 움직이는 농지와 작업 환경도 포함된다. 가상공간에 농지의 지형과 주행 여건을 구현하고, GPS 기반 위치정보를 활용해 차량의 위치와 주행 상태를 모사한다. 이를 통해 여러 지형과 농작업 조건을 바꿔가며 반복 시험할 수 있는 기반을 마련한다.
자율작업 농기계는 차량 자체의 움직임뿐 아니라 작업이 이뤄지는 환경까지 고려해야 한다. 이번 시스템은 트랙터 모델과 농작업 환경을 함께 구현해 실제 장비 시험에 앞서 제어 기능을 검증하는 데 초점을 맞췄다.
이노시뮬레이션은 자동차와 자율·무인차, 오프로드 특수차량 등의 시뮬레이터를 개발해 왔다. 실제 장비의 운전환경과 움직임을 가상으로 재현하고 제어기·센서와 연결하는 기술을 바탕으로 국방·방산과 건설기계 등으로 적용 분야를 넓혀왔다.
회사는 이번 수주를 통해 농기계 분야에서도 피지컬 AI 검증 기술의 활용 범위를 확대한다는 구상이다. 가상환경에서 자율작업 기능을 사전에 점검하는 체계를 구축해 MT9의 개발과 제품 완성도 향상을 지원할 것으로 기대하고 있다.
이노시뮬레이션 관계자는 “자율·무인·AI 기술이 고도화될수록 실제 환경에서 발생할 수 있는 다양한 상황을 사전에 검증할 수 있는 인프라의 중요성이 더욱 커지고 있다”며 “앞으로도 시뮬레이션 기술을 고도화해 모빌리티와 농기계 분야의 상용화를 앞당기고 제품 완성도를 높이는 데 기여할 것”이라고 말했다.