류중희 리얼월드 대표는 22일 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’에서 5지 로봇손을 산업 현장에 적용하기 위한 차세대 정밀조작 기술과 ‘리얼덱스(RLDX)-2’ 개발 방향을 공개했다.
|
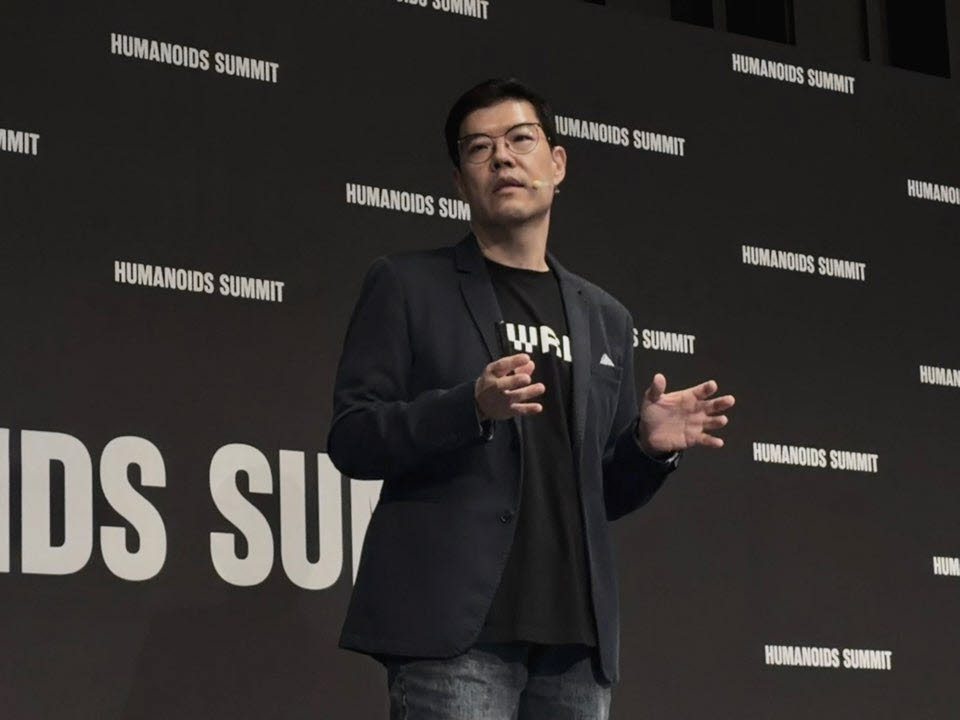
그는 CJ대한통운(000120) 사례를 언급하며 실제 현장에서는 실험 환경보다 컨베이어 속도가 훨씬 빠르고 다뤄야 할 물품 종류도 200종이 넘는다고 설명했다. 리얼월드는 20개 이상의 자유도(DoF)를 갖춘 5지 손으로 움직이는 물체를 집고 다루는 기술을 개발하고 있다.
사람 움직임·촉각까지 통째로 배운다
리얼월드는 차세대 모델 RLDX-2를 준비하고 있다. 류 대표는 기존 RLDX-1이 오픈소스 모델과 비교해 높은 성능을 보이고 있다면서 학계와 업계에서 빠르게 등장하는 새로운 기술을 RLDX-2에 폭넓게 반영하고 있다고 설명했다.
학습 데이터부터 기존 방식과 차이를 두고 있다. 많은 로봇 업체가 사람이 로봇을 원격조작하며 만드는 텔레오퍼레이션 데이터나 1인칭 영상에 의존하는 것과 달리 리얼월드는 사람이 실제 현장에서 일하는 움직임 자체를 직접 데이터로 수집하는 방식을 택했다.
사람의 3차원(3D) 움직임에 시간 정보를 더하고 촉각 등 물리 신호까지 함께 담는 이른바 ‘4D+ 데이터 파이프라인’이다. 머리나 몸에 붙이는 1인칭 카메라뿐 아니라 외부 카메라도 함께 사용해 사람이 물체를 어떻게 잡고 움직이는지를 정밀하게 복원한다. 촉각 정보를 수집하기 위한 얇은 장갑도 준비하고 있다.
|
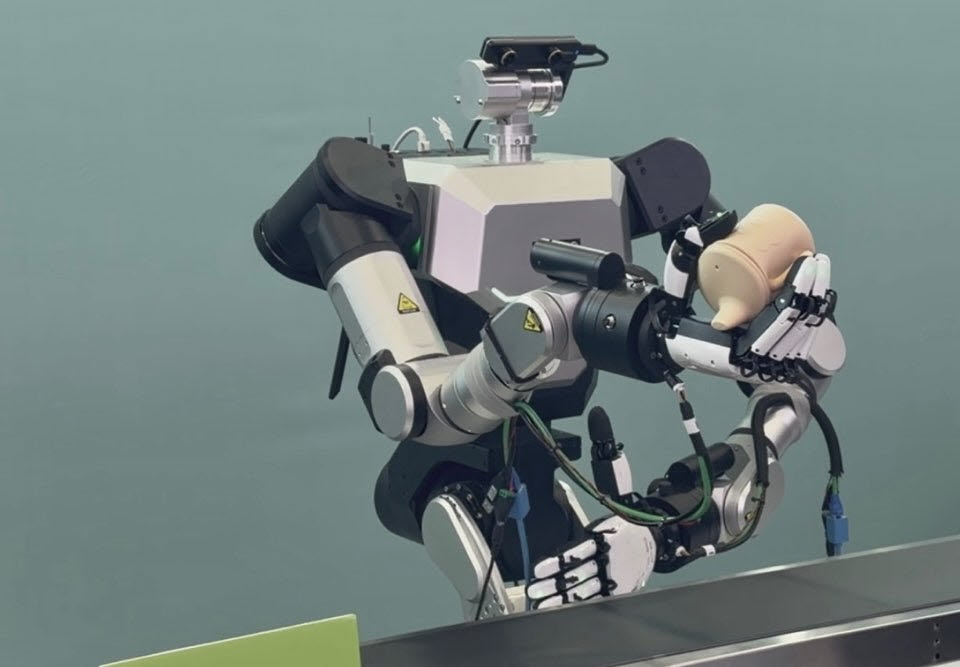
그는 VLA가 전체 작업을 계획하고 범용적인 행동을 만드는 데는 강점이 있지만 이런 정밀 작업에는 별도의 기술이 필요하다고 설명했다. 이에 리얼월드는 물체의 3D 형상을 재구성하고 작업해야 할 위치를 찾아 손동작을 생성하는 기술을 개발하고 있다.
VLA 하나 아닌 ‘여러 두뇌’로
‘4D+ 월드액션모델’도 RLDX-2의 주요 기술 방향이다. 일반적인 월드모델이 과거 정보를 바탕으로 미래 상태를 예측한다면 리얼월드는 3D 공간정보와 촉각 등 물리 데이터를 함께 받아 로봇이 취해야 할 행동 자체를 만들어내는 모델을 개발하고 있다.
궁극적으로는 하나의 거대한 AI 모델이 모든 일을 처리하는 구조에서도 벗어난다. 사람처럼 전체 행동을 계획하는 VLA와 정밀조작 모델, 월드액션모델 등을 동시에 활용하고 상위 AI가 상황에 맞는 모델을 선택하는 방식이다.
류 대표는 현재 거대언어모델(LLM)이 여러 모델과 도구를 에이전트가 골라 사용하는 방향으로 진화하고 있다며 로보틱스 파운데이션 모델도 결국 여러 모델이 함께 움직이는 구조로 발전할 것으로 내다봤다. 그는 이 같은 아이디어를 RLDX-2에 반영하고 있다고 설명했다.
류 대표는 “피지컬AI는 과학적으로 더 뛰어난 모델을 만드는 데 그쳐서는 안 된다”며 “우리는 ‘현장 배치 우선’ 연구소를 지향하며 실제 작업 현장의 문제를 해결하는 데 집중하고 있다”고 말했다.